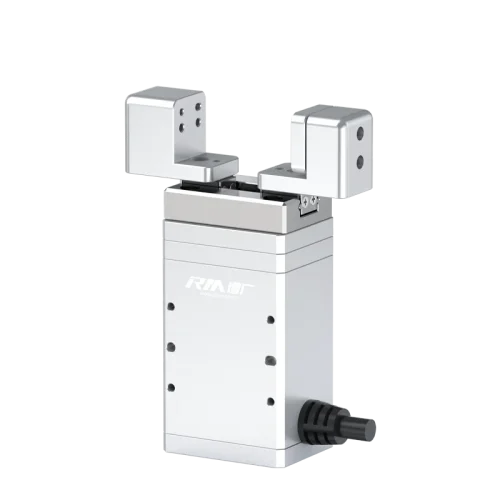
RM-MGBD-HF 精密力控型微型電動夾爪
RM-MGBD-HF 是 RobustMotion SoftForce® 精密力控系列的雙爪微型電動夾爪(亦稱力控電爪、力控夾爪),力控精度最高 ±0.01N,可閉環力控並即時回饋夾持力,同時擷取力-位置-時間數據並產生製程曲線。行程 13mm、重複精度 ±0.02mm、最快開/合時間 0.25 秒,閉環夾持力範圍依感測器量程介於 0.02~15N,適合封裝晶片、微型光學鏡片與精密元件等易損且高價值工件的取放。搭配 RM-CEUF/RM-CEMF 控制器,支援 EtherCAT、PROFINET、CC-LINK、Modbus TCP/RTU。
原廠:RobustMotion 增廣智能|類別:電動夾爪|可選型號:RM-MGBD-10-14-S-HF、RM-MGBD-10-14-L-HF

RM-MGBD-HF
精密力控型微型電動夾爪
- 小尺寸大出力
- 高速開合
- 柔性夾持
- 掉落檢測
產品型號與規格參數
| 參數項目 | RM-MGBD-10-14-S-HF | RM-MGBD-10-14-L-HF |
|---|---|---|
| 尺寸編號 | 10 | 10 |
| 規格 | 14 | 14 |
| 機身長度 | S(短) | L(長) |
| 行程(mm) | 13 | 13 |
| 閉環夾持力範圍(N) | 0.02 ~ 5(HF10)/0.2 ~ 5(HF50) | 0.02 ~ 10(HF10)/0.2 ~ 15(HF50) |
| 重複精度(mm) | ±0.02 | ±0.02 |
| 最快開/合時間(s) | 0.25 / 0.25 | 0.25 / 0.25 |
| 負載允許力矩(N·m) | MP 1.9、MR 4.6、MY 2.7 | MP 1.9、MR 4.6、MY 2.7 |
| 適用控制器 | RM-CEUF、RM-CEMF | RM-CEUF、RM-CEMF |
| 支援通訊方式 | RM-CEUF:EtherCAT、Modbus RTU、I/O;RM-CEMF:Modbus TCP、PROFINET、CC-LINK、Modbus RTU | RM-CEUF:EtherCAT、Modbus RTU、I/O;RM-CEMF:Modbus TCP、PROFINET、CC-LINK、Modbus RTU |
| 額定電壓(V) | DC24 ±10% | DC24 ±10% |
| 額定電流(A) | 2 | 2 |
| 重量(kg) | 0.6 | 0.7 |
| 外形尺寸(mm) | 111 × 80 × 34 | 128 × 80 × 34 |
| 使用環境 | 0~40°C、85%RH 以下(無結露) | 0~40°C、85%RH 以下(無結露) |
| 防護等級 | IP40 | IP40 |
閉環夾持力範圍依所選感測器量程而定:HF10 力量絕對精度 ±0.01N,HF50 為 ±0.1N。兩款皆為分體式(控制器外置),須搭配 RM-CEUF 或 RM-CEMF 精密力控型控制器。
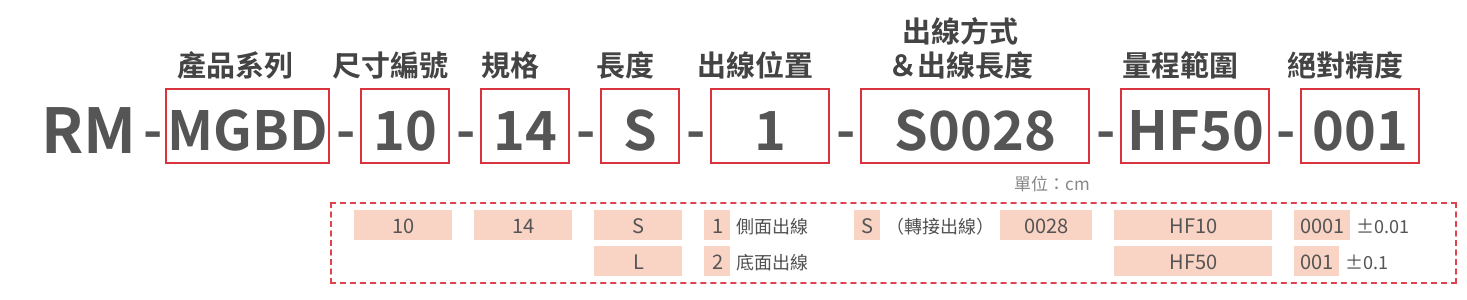
型號編碼規則
RM-MGBD-[尺寸編號]-[規格]-[長度]-[出線位置]-[出線方式與長度]-[感測器量程]-[力量絕對精度]
| 編碼欄位 | 可選代碼 |
|---|---|
| 尺寸編號 | 10 |
| 規格 | 14 |
| 長度 | S、L |
| 出線位置 | 1(側面出線)、2(底面出線) |
| 出線方式與長度 | S0028(轉接出線,線長 28cm) |
| 感測器量程 | HF10、HF50 |
| 力量絕對精度 | 0001(±0.01N,HF10)、001(±0.1N,HF50) |
典型應用場景
半導體封裝晶片的取放
搭配 HF10 感測器時閉環夾持力最小 0.02N,可用極小且恆定的力量夾持封裝晶片等微型工件,夾持過程即時回饋力量,降低夾傷與掉落的風險。
微型光學鏡片與精密元件的移載
行程 13mm、重複精度 ±0.02mm、最快開/合 0.25 秒,適合微型光學鏡片與精密電子元件的移載與組裝;力-位置-時間數據可即時或離線擷取,用於調整製程與品質追溯。
3C 電子的高價值零件
機身外形 111 × 80 × 34mm(S)/128 × 80 × 34mm(L)、重量 0.6~0.7kg,可裝在機械手臂或直交機構末端,處理 3C 電子製程中對力量控制要求嚴格的易損零件;需要較大夾持力時選 L 型(最高 15N)。
常見問題
什麼是精密力控型電動夾爪?跟一般電動夾爪差在哪?
精密力控型電動夾爪(亦稱力控電爪)在夾爪內加入力量感測器,由控制器依實際量到的力量做閉環控制,夾持力可以精準維持在設定值並即時回饋;一般電動夾爪則是以馬達電流推估、分段設定夾持力,沒有直接量測。RM-MGBD-HF 的力控精度最高 ±0.01N、最小閉環夾持力 0.02N,並可記錄力-位置-時間曲線,適合夾持力稍有偏差就可能損傷的封裝晶片、微型光學鏡片等工件。
RM-MGBD-HF 最小可以用多小的力量夾持?
搭配 HF10 感測器時閉環夾持力最小 0.02N、力量絕對精度 ±0.01N,S 型最大 5N、L 型最大 10N;搭配 HF50 感測器時從 0.2N 起、力量絕對精度 ±0.1N,S 型最大 5N、L 型最大 15N。夾持過程可即時回饋力量,適合封裝晶片、微型光學鏡片這類易損工件;實際可用力度仍建議以工件試夾確認。
S 型與 L 型差在哪?
兩者行程同為 13mm、重複精度 ±0.02mm、最快開/合時間 0.25 秒,負載允許力矩也相同(MP 1.9、MR 4.6、MY 2.7 N·m)。差別在機身長度與出力:S 型外形 111 × 80 × 34mm、重量 0.6kg;L 型 128 × 80 × 34mm、重量 0.7kg,閉環夾持力上限較高(HF10 為 10N、HF50 為 15N)。
「力-位置-時間數據」實際上可以做什麼?
控制器可即時或離線擷取夾持過程中的力量、位置與時間,產生視覺化的製程曲線。實務上可用來設定合格範圍、判定每次夾持是否正常,找出最適合工件的夾持力設定,並保留每一件工件的數據作為品質追溯依據。
要搭配哪些控制器?支援哪些通訊協定?
RM-MGBD-HF 為分體式,須搭配 RM-CEUF 或 RM-CEMF 精密力控型控制器。RM-CEUF 支援 EtherCAT、Modbus RTU 與 I/O;RM-CEMF 支援 Modbus TCP、PROFINET、CC-LINK 與 Modbus RTU。額定電壓 DC24V ±10%、額定電流 2A,防護等級 IP40。
RM-MGBD-HF 在台灣由誰代理?可以協助選型嗎?
友創工業股份有限公司代理 RobustMotion 增廣智能的產品,在台灣提供RM-MGBD-HF 精密力控型電動夾爪的選型評估、機構搭配建議與導入後的技術支援。詢價或選型時,建議提供工件材質、尺寸、重量與所需夾持力範圍,以便確認適用型號與感測器量程。
其他電動夾爪型號
- RM-EGB 緊湊型電動夾爪 — RM-EGB 緊湊型電動夾爪為內建控制器的一體式電動夾爪,可直接替換同規格氣動夾爪。夾持力 10~80N、行程 6~10mm 皆為多檔可選,透過 I/O 組合觸發直接選擇,無需設定參數;內建自適應夾持與夾空、工件掉落檢測,支援 Modbus RTU 與 I/O 控制。
- RM-GB 伺服電動夾爪 — RM-GB 伺服電動夾爪(亦稱伺服電爪)可直接替換同規格氣動夾爪,行程 20~170mm、最大夾持力 65~700N,具備超高速開合與自適應夾持,內建夾空與工件掉落檢測。11/17 系列有 ITG 一體式(控制器內建)版本;分體式可搭配 RM-C/RM-CEP/RM-CEM/RM-CEU-55 控制器並支援 EtherCAT、PROFINET、EtherNet/IP 等多種工業匯流排。
- RM-GB-HF/F 精密力控型伺服電動夾爪 — RM-GB-HF/F 是 RobustMotion SoftForce® 精密力控系列的伺服電動夾爪(亦稱力控電爪、力控伺服電爪),以 RM-GB 平台加入力量感測器,可閉環力控並即時回饋夾持力,同時擷取力-位置-時間數據並產生製程曲線。行程 20/40/60mm,閉環夾持力範圍依感測器量程介於 0.2~98.9N,重複精度 ±0.05mm,具斷電保持與斷電檢測,適用晶片、晶粒與軟性排線等工件的移載、組裝、焊接與檢測。搭配 RM-CEPF/RM-CEMSF 控制器,支援 EtherCAT、PROFINET、CC-LINK、Modbus TCP/RTU。
- RM-RGM 伺服旋轉電動夾爪 — RM-RGM 伺服旋轉電動夾爪(亦稱旋轉電爪)把夾持與 360° 無限旋轉整合於單一執行器,可調行程 0~32mm、夾持力 4~100N,最大旋轉速度達 2160°/s,位置重複精度 ±0.02mm、旋轉重複精度 ±0.05°。控制器內建並支援 Modbus RTU,適合需同時取放與轉向的組裝、檢測工站。
各型號的行程、夾持力與控制介面對照,以及選型說明與常見問題,整理於電動夾爪選型指南。