多軸同動 × 多次加載:AI 伺服器散熱模組的均勻鎖付
多軸同動 × 多次加載是讓多顆螺絲「同時建立夾持力」的鎖付方法:每一顆螺絲各配一支伺服電動起子,所有軸先鎖到第一段低扭力就停下等待,全部到齊後再一起鎖到目標扭力。它處理的是 AI 伺服器散熱組裝最在意的問題——蓋板或水冷板能不能平行下壓、導熱介面材料(TIM)能不能薄而均勻地擴散。友創工業以日本第一電通(DDK)AFC3000 鎖付系統搭配 MFT 系列微型伺服起子,把這套做法落實到產線上。
- 同動解決「哪一顆先鎖」:沒有先後,就沒有先鎖的螺絲被後鎖的拉鬆。
- 多次加載解決「鎖多快」:分段停留,讓導熱膏有時間流開,也避免扭力衝過頭。
- 逐顆紀錄:每一顆螺絲的扭力、角度、時間與曲線都留下來,可回溯、可串接 MES。
影片:DDK MFT 多軸同動 × 多次加載應用介紹(約 4 分鐘)。3D 模型為示意,非實際產品設計。
為什麼「均勻」比「鎖緊」更重要
AI 加速器的功耗已到千瓦級,熱量全部要穿過晶片與散熱器之間那層極薄的 TIM。鎖付的力量最後就是透過這層膠傳到晶片上:冷板一傾斜,膠層就一厚一薄,厚的那一側熱阻升高,晶片表面出現局部熱點。
鎖付均勻
沒有先後,各點力量一致
接觸壓力均勻
冷板平行下壓、不傾斜
膠層薄且均勻
TIM 由中心向四周擴散
熱阻低・溫度平坦
晶片上沒有局部熱點
根因:一顆一顆鎖,先鎖的會被後鎖的拉鬆
每鎖一顆新螺絲,接合面就被壓得更扁一點,旁邊已經鎖好的螺絲就跟著鬆掉一些——力學上稱為彈性交互作用(elastic interaction)。ASME PCC-1 在附錄中直接說明:交叉順序與多輪鎖付,就是為了對抗這個現象。一般螺栓接頭的實測中,後鎖的螺絲可讓先鎖的夾持力下降 35%。
全部鎖完後,「最先鎖的那顆」已流失的夾持力
這不是作業員手藝的問題,而是「只要有先後,就一定會發生」的物理現象。多分幾輪只能把流失從 98% 降到 28%,無法歸零;要歸零,只能讓所有螺絲同時建立夾持力。
主流規範的共同答案:對角順序 × 分段加載
彼此獨立的規範與原廠安裝文件,對「順序」與「分段」給出的結論一致——沒有一份採用「一次到位、沿邊逐一」。
| 規範/文件 | 對象與扭力 | 鎖付順序 | 分段加載 |
|---|---|---|---|
| OCP OAM Design Spec v1.5 | AI 加速器模組,4 × M3.5 彈簧螺絲 | 對角 | 明訂分 2 或 3 階段鎖緊 |
| OCP HGX Form Factor Spec | HGX 基板,32 × M3,0.6 N·m ±4% | 跨向與對角 | 未細分段 |
| Lenovo SR780a V3(B200 冷板) | 16 × Torx T15 | 1→2→3→4 反覆循環 | 預鎖 0.112 N·m → 全鎖 0.6 N·m,並註明依序以防冷板傾斜 |
| Lenovo SR780a V3(H100/H200 冷板) | 16 × Torx T10,0.4 ± 0.05 N·m | 1→2→3→4 | 每輪只轉 720°,多輪漸進 |
| Dell PowerEdge R6525 | CPU 散熱器,4 × Torx T20,12.0 ± 1.2 lbf-in | 對角 | 先各鎖約 3 圈,再依序全鎖 |
| Amphenol SP5 Socket 應用規範 | AMD SP5 散熱器,13.8 ± 1.3 kgf-cm | 先中間兩顆,再對角 | 警告:先鎖角落恐傷 socket 與散熱器 |
| ASME PCC-1-2019(Table 1) | 通用螺栓接頭,以目標扭力百分比 | 十字/星型 | 20–30% → 50–70% → 100% → 圓周複驗 → 4 小時後複緊 |
ASME PCC-1 更進一步,在附錄 F 明文把多工具同時鎖付列為可採用的做法。
為什麼要分段:一口氣鎖到底的兩個問題
問題 1:扭力衝過頭
螺絲一貼合,再轉一點點扭力就急升,起子全速衝過去來不及停。實測目標 3.50 N·m,全速鎖到底實際是 5.00 N·m,多了四成;接近目標前先降速再慢慢逼近,實測 3.51 N·m。
問題 2:導熱膏還沒流開
導熱膏被壓時會反抗,壓得越快抗力越大(速度快 100 倍,抗力大 8.5 倍),被擠開後約 10 秒才穩定。一口氣鎖完,膏在之後才繼續流開、膠層變薄,螺絲跟著鬆一點,接觸壓力就掉下來。先鎖一段停住,讓沉陷發生在鎖付過程中,而不是鎖完之後。
同動解決的是「哪一顆先鎖」,分段解決的是「鎖多快」,兩個問題各自獨立:
多軸同動 × 多次加載的扭力曲線
應用一:AI GPU 封裝的兩件式散熱結構
封裝越做越大,業界正在評估把加強環(Stiffener)與可拆式上蓋(Lid)分開的兩件式架構:封裝階段鎖上 Lid 提供支撐與保護,系統組裝時再取下,讓水冷板直接貼近晶片。同一個工件因此要經過三次鎖付,每一次都是多點、低扭力、怕偏壓。
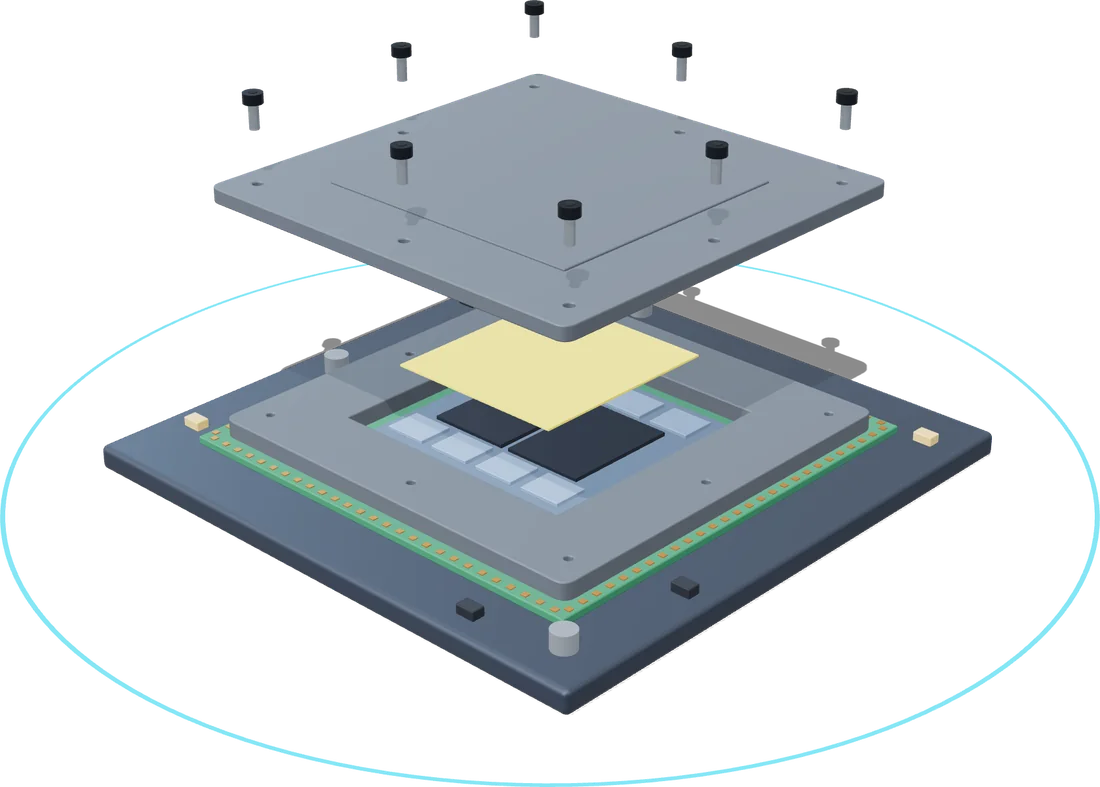
Lid 鎖上加強環
- Lid 必須平行下壓:依序鎖會讓 Lid 傾斜,TIM 被擠向一側,晶片受偏壓。
- 各點軸力要一致:後鎖的螺絲會讓先鎖的軸力下降,壓力分布不均。
- 要能重複拆裝:封裝端鎖上、系統端同步鬆開,牙孔與平面都不能受損。
水冷板鎖付:八點決定 TIM 厚度
- 取下 Lid 後,水冷板直接壓在晶片上,這一層 TIM 更薄,也更怕壓力不均。
- 八軸同時入牙、同時著座、同時到扭力,長螺絲穿過底座與預壓間隙也能一起著座。
- 分段加載壓合間隙,TIM 由中心向外擴散;裸晶片受偏壓容易裂,扭力不能靠手感。
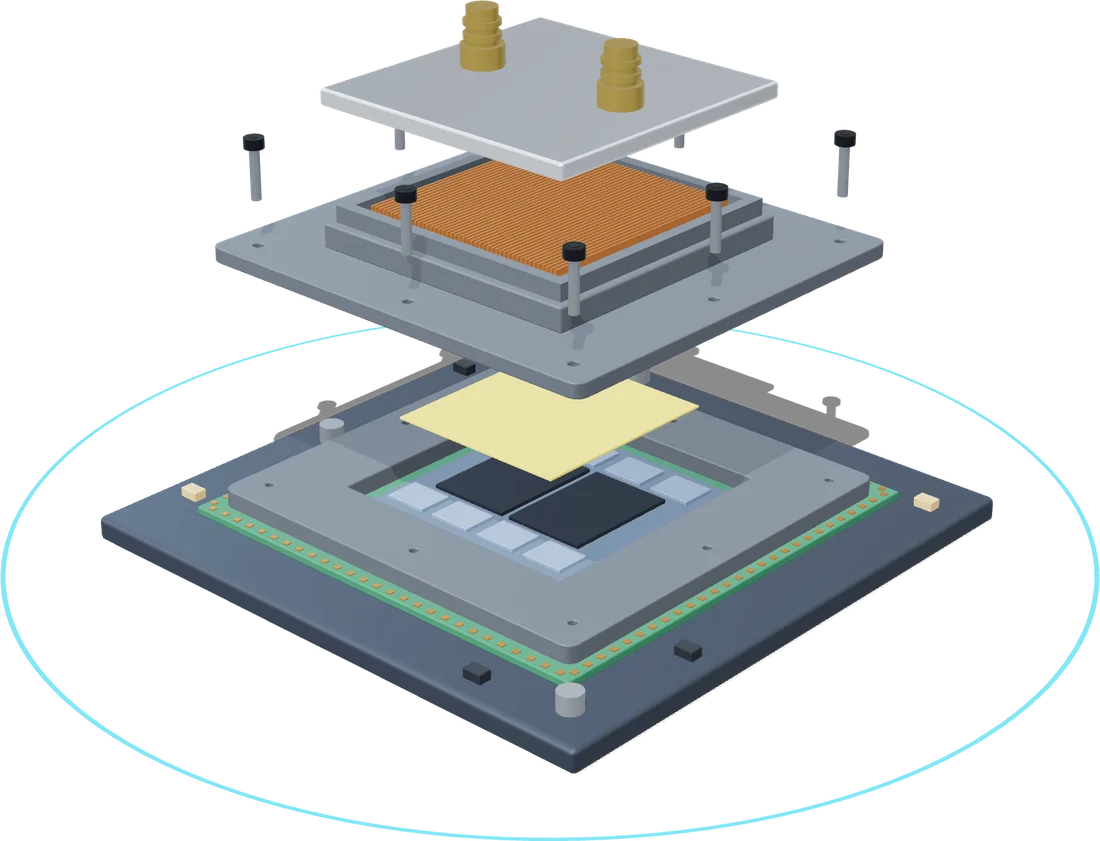
STEP 1 封裝端
八軸同動,Lid 平行鎖上加強環
STEP 2 系統端
各軸同步反轉,Lid 平穩取下
STEP 3 水冷板
八軸同動、分段壓合 TIM
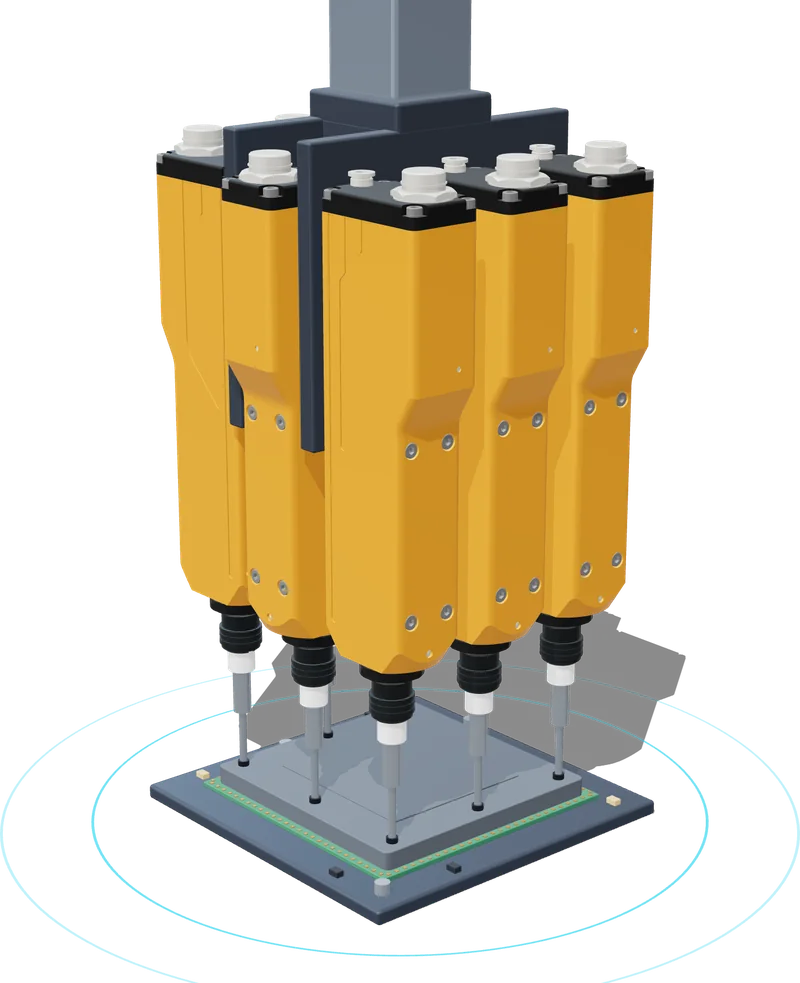
八支 MFT 同步鎖付 Lid
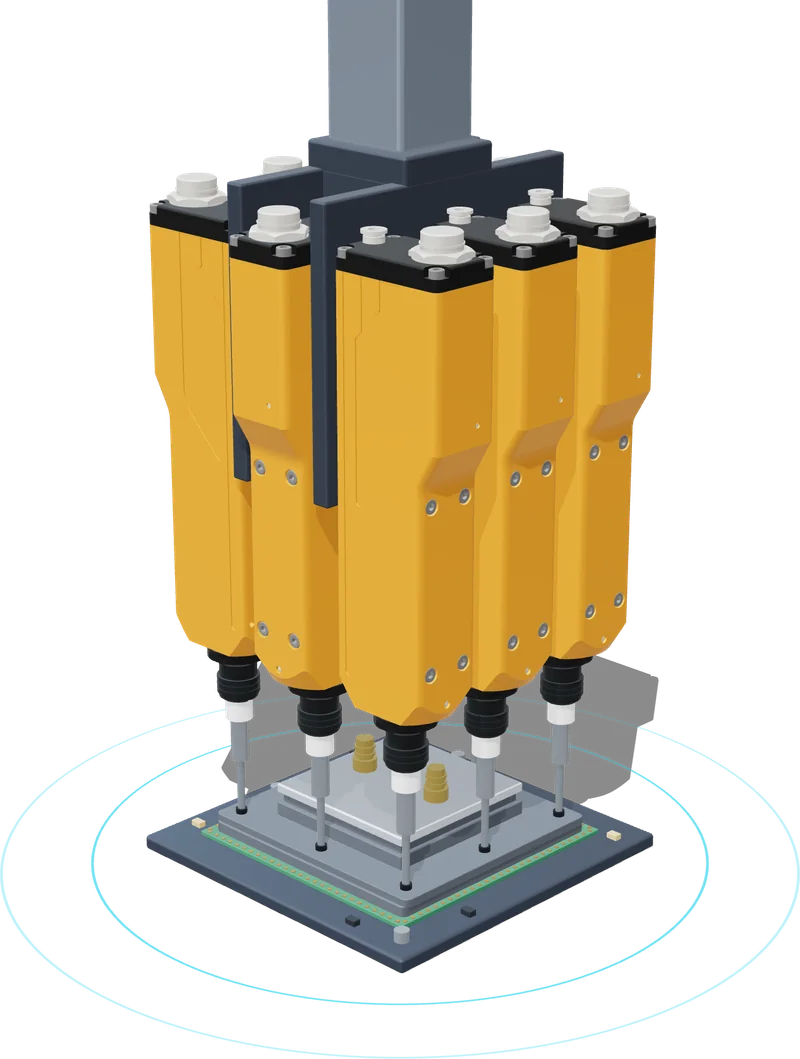
八支 MFT 同步鎖付水冷板
封裝結構、螺絲數量與位置為示意,依公開資料繪製,非特定廠商的實際設計。
應用二:SOCAMM2/LPDDR5 記憶體模組
SOCAMM2 是 14 × 90 mm 的細長模組,靠 3 顆 M2 螺絲把散熱片、模組、連接器、主機板與背板壓成一疊。從一端依序鎖時,模組會從另一端翹起,接點受力不均、TIM 厚薄不一。
三軸同動讓三顆螺絲同時到位、分多次加載:模組平貼、各接點壓力一致,導熱膏向四周平整擴散。這類細長模組的螺絲間距窄,能不能並排三支起子,取決於工具的機身寬度。
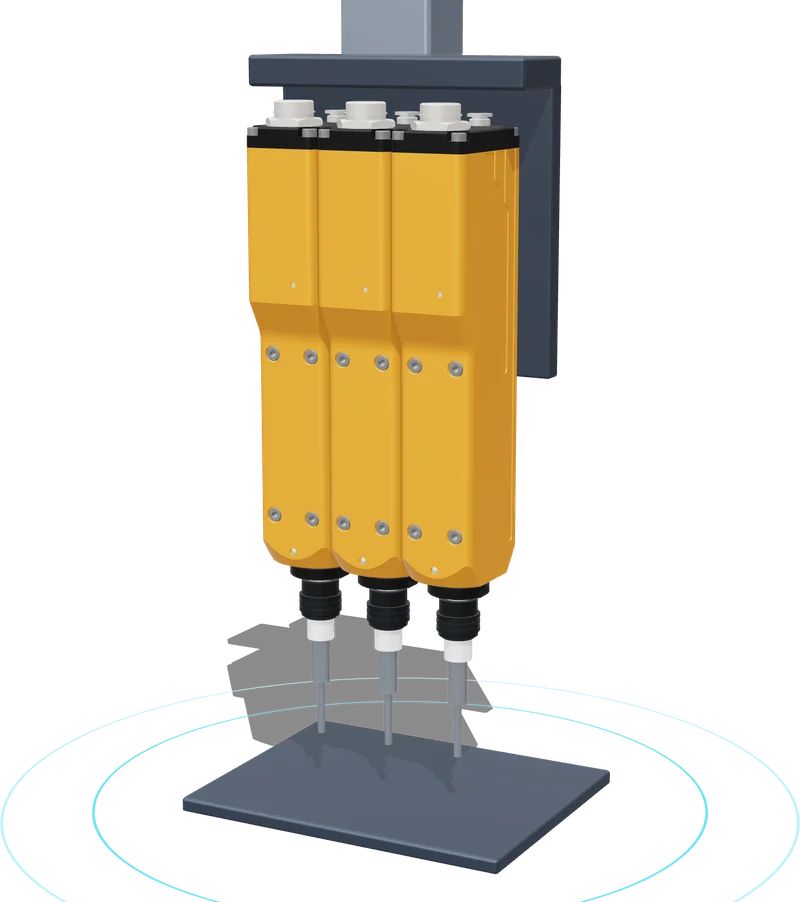
為什麼用 DDK MFT 系列
多軸同動的第一道門檻不是控制器,而是工具擺不擺得下。日本第一電通 MFT 系列是瘦長的微型伺服起子,機身背部即為安裝面,多支可以緊密並排。
- 機身寬 30 mm、最小軸間距 31 mm:窄間距的鎖付點也排得進多軸。
- 最大扭力 0.8/1.6/2.4 N·m(MFT-080/160/240),涵蓋散熱模組常見的 0.3–0.9 N·m 低扭力區。
- 內建扭力感測器與 AC 伺服馬達:扭力、角度、轉速全程可控,可做扭力+角度雙重判定。
- 單一 AFC3000 系統最多串接 32 主軸,同步等待與分段加載由控制器協調。
- 可儲存 120,000 筆鎖付結果與 100 條扭力曲線,可經工業網路串接 MES。
建議作業流程
01 貼合
全數螺絲先以低扭力貼合
02 第一段
各軸到設定扭力,先到者停下
03 同步
全部到齊才進入下一段
04 鎖至目標
一起上到目標,扭力+角度判定
05 複驗
全數再確認,確保無漏鎖
06 隔時複緊
數小時後一輪,補回自然鬆弛
第 06 步為什麼不能省:鋁合金螺栓接頭的嵌入沉陷,在鎖付後最初數分鐘內就造成約 10% 的鬆弛;ASME PCC-1 規定等待至少 4 小時後再做一輪圓周複緊;NASA 的韋伯太空望遠鏡熱導帶接頭在 24 小時後補鎖,5 年預緊力損失由約 25% 降到 10% 以下。
常見問題
多軸同動和交叉(對角)順序逐顆鎖,差在哪裡?
交叉順序與多輪鎖付是規範用來減輕「彈性交互作用」的方法:每鎖一顆新螺絲,先鎖好的螺絲就會被拉鬆一些。但只要有先後,這個現象就無法消除——研究顯示一輪鎖到底時,最先鎖的那顆已流失 98% 的夾持力,分三輪仍有 28%。多軸同動讓所有螺絲同時建立夾持力,從源頭消除先後;ASME PCC-1 附錄 F 也把多工具同時鎖付列為可採用的做法。
多次加載的第一段扭力要設多少?要停多久?
要依接頭結構與 TIM 材料,以實際工件試鎖決定。可參考的公開例子:ASME PCC-1 以目標扭力的 20–30%、50–70%、100% 分三段;Lenovo SR780a V3 的 B200 冷板為預鎖 0.112 N·m、全鎖 0.6 N·m 兩段。停留時間要讓導熱膏流開,文獻指出導熱膏被擠壓後約 10 秒才趨於穩定。本頁曲線圖中的 0.10 N·m 只是示意。
AFC3000 的哪些工具適合散熱模組這類低扭力、多點的鎖付?
散熱模組的螺絲多落在 0.3–0.9 N·m 的低扭力區,且鎖付點間距窄,適用 MFT 系列微型伺服起子:最大扭力 0.8/1.6/2.4 N·m,機身寬 30 mm、最小軸間距 31 mm,搭配 MFC-S008 控制器。扭力較高的接頭則依扭力與空間改選 CFT 或 NFT 系列。
一套系統最多可以幾軸同動?
AFC3000 單一系統最多可串接 32 主軸,各軸的同步等待與分段加載由控制器協調。實際軸數依工件的螺絲數量與排列決定,例如本頁的 GPU 散熱結構示意為 8 軸、SOCAMM2 記憶體模組為 3 軸。
扭力鎖得一樣,夾持力就一樣嗎?
不一定。施加的扭力大部分被螺帽承面與螺紋的摩擦吃掉,真正轉成夾持力的只有約一成,摩擦稍有變化,夾持力就跟著大幅飄動:依 VDI 2230,純扭力控制的夾持力離散約 ±17–43%,加上角度一起判定可收斂到 ±9–17%。OCP OAM 建議的安裝壓力只有 30–60 psi,因此建議以扭力+角度雙重判定,並保留每一顆螺絲的曲線。
每一顆螺絲的鎖付結果可以追溯嗎?
可以。每一軸都會記錄扭力、角度、時間與扭力曲線,AFC3000 可儲存 120,000 筆鎖付結果與 100 條扭力曲線,並可加裝擴充單元,以 EtherCAT、PROFINET、EtherNet/IP、CC-Link IE 等工業網路串接上位系統與 MES。
可以先用我們的工件評估嗎?
可以。歡迎提供工件或圖面、螺絲規格與扭力要求,友創工業可協助評估軸數、工具排列、治具與分段參數。請透過本頁下方的表單與我們聯繫。
參考資料
- OCP Accelerator Module (OAM) Design Specification v1.5(§6.7.2/§7.5.4)
- OCP/NVIDIA HGX Baseboard Form Factor Specification Rev 1.0
- ASME PCC-1-2019 Table 1、附錄 Elastic Interaction、附錄 F
- VDI 2230 Blatt 1 表 A8;NASA-STD-5020B §4.3.1/§4.3.3
- Lenovo ThinkSystem SR780a V3 安裝文件(B200 冷板模組、H100/H200 GPU);Dell PowerEdge R6525 安裝與維修手冊;Amphenol SP5 Socket Application Specification
- Henkel BERGQUIST GAP PAD TGP 6000ULM TDS;Electronics Cooling (1996) Thermal Resistance of Interface Materials as a Function of Pressure;Igor’s Lab 晶片翹曲量測(獨立實驗室,非同儕審查)
- Alkelani, Nassar & Housari (2009), ASME J. Mech. Des. 131(2);Bolt Science, Tightening Multiple Bolts and Elastic Interaction;Chen & Chen (2025), GPPS Shanghai25
- Kolver, The Importance of Downshifting When Fastening on Hard Joints;Welding in the World (2025) DOI 10.1007/s40194-025-01929-3;arXiv:2304.12104;DEPRAG D0080
- Jaglinski et al. (2007), ASME J. Eng. Mater. Technol. 129;Bartoszyk et al. (2018), NASA NTRS 20180003004
- MFT 系列與 AFC3000 規格:日本第一電通原廠資料、友創工業 AFC3000 產品頁